点击' m/ M2 W3 Y. T6 M8 d- H$ i
上方“IEEE电气电子工程师学会”即可订阅公众号。网罗全球科技前沿动态,为科研创业打开脑洞。
; L/ n& q2 M7 @0 r- J X3 Y) T
5 u' g. R& z/ g& Y/ a# K* x" _; t. D/ h
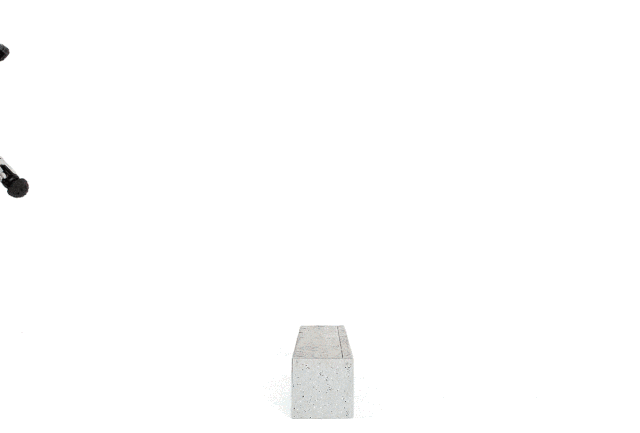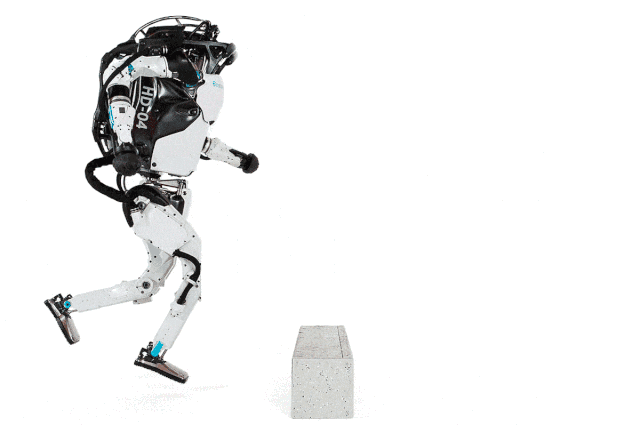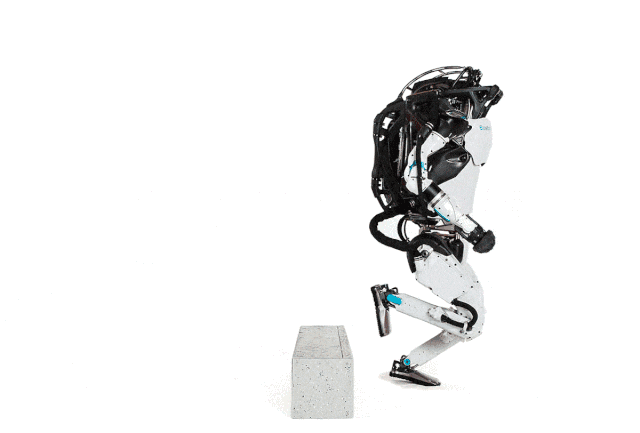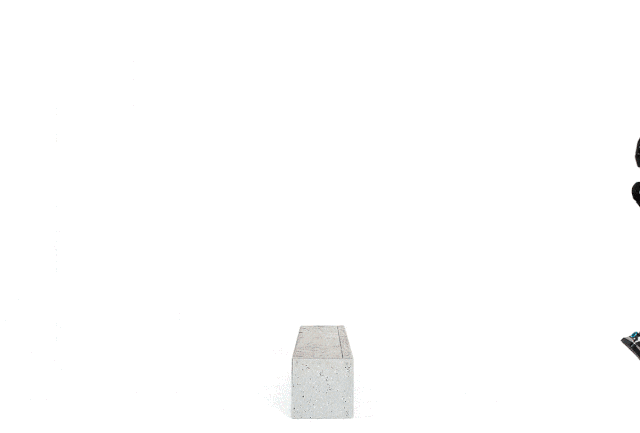 Gif: Bob O’Connor/IEEE Spectrum
+ J: s3 j2 U& }. l2 ]
$ f( ^ b/ n: w. a2 p( e4 N
# b: ^5 [7 u! K& o凭借令人瞠目结舌的敏捷性和动物般的反应能力,波士顿动力公司(Boston Dynamics)的仿生机器人的表现始终出众,似乎一直无法有其他“选手”与之匹敌。但这种卓越并没有阻止公司将其技术推向又一新的高度。它最新的一批机器腿可以在山上跋涉,爬过障碍物,甚至像体操运动员一样跳到空中。不可否认他们的吸引力:每次波士顿动力公司(Boston Dynamics)将一段新视频上传到YouTube上,都会迅速获得数百万的浏览量。这可能是你能称之为网络明星的第一个机器人。; |) F5 @0 ?) s- f
0 R6 B& J& L$ X: P1 c% ~- W$ ^
0 J+ X1 P) `! p& Q% h% \" g波士顿动力(Boston Dynamics)曾为谷歌母公司Alphabet所有,现在归属于日本软银集团(SoftBank)所有,长期以来一直对其设计讳莫如深。很少有出版物获准进入其位于马萨诸塞州沃尔瑟姆、波士顿附近的总部。但是在去年八月的一个早晨,IEEE Spectrum来到了这里。那天我们(作者,以下简称我)被允许拍一些独特的照片。我们开始用高速摄像机和强大的闪光灯捕捉公司的机器人在行动中奔跑、攀爬、跳跃。你在这一页看到的结果是:纯机器人敏捷性的定格。* _# H( t6 H) C8 Q( q
* m& w3 W' y5 ?( j1 C2 O7 M
^$ Y$ z- G' m! p: W' I
我们还使用这些照片来创建交互式视图,您可以在我们的机器人指南上在线浏览这些视图。这些互动可以让你旋转机器人360度,或者让它们在你的屏幕上行走和跳跃。
- {, p, |& H4 ^! [4 e. A3 r0 i4 f2 f; T( {! k, ~$ v$ p4 g
3 y: Q5 K- |/ R% ~" G
多年来,波士顿动力公司(Boston Dynamics)已经聚集了一个小型的机器人动物园,这里有“大狗(BigDog)”、“跳蚤(SandFlea)”和“野猫(WildCat)”等名字。当我们访问时,我们关注的是公司有史以来最先进的两种机器:一种是灵巧的四足动物Spot,另一种是成人大小的人形机器人Atlas。! M4 v* u+ o! H/ o0 S
: A+ I6 C; a! n0 @# ]" q+ h% B
- P5 C9 B! V! C2 U% d
Spot在感知环境的同时,几乎可以导航任何地形。波士顿动力公司(Boston Dynamics)最近将其出租,计划每年生产1000台左右。Spot计划被用来勘察现场,执行危险品任务并交付等。
1 X Y1 K E t$ k9 ]# A/ z* t1 L0 `: G( t
8 Q5 A/ V( E3 ?# g( o# I0 f# f5 G7 L
波士顿动力公司(Boston Dynamics)首席执行官Marc Raibert在接受采访时说:“这对我们来说真的是一个里程碑,从在实验室工作的机器人到在野外锻炼的机器人。”
! N) p/ |; k& K& _& W) J9 |
" {5 {8 [$ g0 d: x9 _+ L( y7 q- o# t& Q0 P: H
我们的另一个摄影主题,Atlas,是波士顿动力最大的名人。这个150厘米高(4英尺11英寸高)的人形机器人能够做出令人印象深刻的运动壮举。它的执行机构是由一个紧凑而强大的液压系统驱动的,该公司是从零开始设计的。这个独特的系统为这个80公斤(176磅)重的机器人提供了表演杂技跳跃和翻转所需的爆发力,而这种跳跃和翻转对于这么大的人形机器人来说似乎是不可能做到的。Atlas在YouTube上引发了一系列的模仿视频。; H G+ Q& C( ]; _" R b
0 D2 s6 U6 n! U" `0 y# U8 j
7 w5 }9 Y' f3 O7 E虽然波士顿动力公司擅长制造机器人,但它还没有证明自己能够销售机器人。自1992年从麻省理工(MIT)分拆成立以来,该公司一直以研发为中心,早期大部分资金来自美国军事计划。在软银于2017年收购后,对商业化的重视似乎有所加强。众所周知,软银创始人兼首席执行官Masayoshi Son热爱机器人和利润。
2 r) l$ @3 U- i9 [- Z
: ^, s" E; o% C1 c1 K9 s: |
( A* v# O7 n$ A, E5 wSpot的推出是波士顿动力公司寻求“生产”其产品的重要一步。尽管如此,Raibert说,他的长期目标仍然不变:他希望制造出与世界动态互动的机器,就像动物和人类一样。有什么变化吗?是的,有一件事,他笑着补充道。在他作为机器人专家的早期职业生涯中,他经常写论文并计算他的引用次数。现在他更常计算的是YouTube的浏览量。' r+ S' ^$ u0 t& T1 W( {. I6 p
/ e% c, v& T6 y; |: x! u/ r
( q" d$ q) ]2 C$ a5 f' ?' N: ]. x3 g& C# ^9 P" w
X7 Y& F, y) e: W% R
4 z1 ~* V- \1 S3 h o. Q
In the Spotlight2 {, t# t& g: F+ i* h& s
波士顿动力公司将Spot设计为一种多用途移动机器,适用于多种应用。该公司还没有宣布Spot的价格,只是说它将提供给选择客户,这些客户将能够租赁机器人。一个有效载荷舱可以让你在机器人的背部增加14公斤的额外硬件。波士顿动力公司计划提供的配件之一是一个6自由度的手臂,可以让Spot抓住物体并打开车门。
7 b/ v) j% ?0 N8 x; s4 b) t+ S- C% B" |1 l7 w$ H2 j4 A
: r }. w3 K( g
: F, f9 h4 {' e9 f/ [1 E
) e( C3 E1 }, i- T8 E3 o* k3 Y9 i. H+ U; R2 x' l8 ?# t2 l
Super Senses
V1 e1 b0 C/ M; g% R* bSpot的硬件几乎完全是定制设计的。它包括强大的控制处理板和感知传感器模块。传感器位于机器人身体的前部、后部和侧面。每个模块由一对立体摄像机、一个广角摄像机和一个纹理投影仪组成,可在微光下增强三维感测。这些传感器允许机器人使用被称为SLAM的导航方法,或者同时定位和映射,来自主走动。
8 r/ P+ i5 U2 K/ v7 A& @- [( z6 J( s: A! A$ O r
1 L8 J7 Z( _# D& `! o) g
0 {) T: y+ A+ ~
( y0 ^9 D! O' ] ~7 z# y2 r8 s" |4 S& } B6 x6 Z# M4 w/ _! T
Stepping Up9 T: H: p3 A$ W9 p1 V: D5 L
除了它的自主行为,Spot还可以由一个带有游戏式控制器的远程操作员控制。但即使在手动模式下,机器人仍表现出高度的自主性。如果前面有障碍物,Spot就会绕过它。如果有楼梯,Spot会爬上去的。机器人进入这些操作模式,然后完全自行执行相关操作,无需操作员的任何输入。要走下一段楼梯,Spot向后走,波士顿动力公司称这种方法提供了更大的稳定性。. p. `" M( V% M7 ~" e7 M8 U
) @) u' @" V3 V. [3 H, A8 t; l
/ M9 @( O' d G; S/ o1 {+ w
+ P: Q4 O, D" e% C# } D4 |1 X* ?7 u" |7 V' G
. P/ v. V% ^/ E2 a: Q' Y' H% p
Funky Feet
& j" P8 \. e$ u1 J, V% o9 k% G" wSpot的腿由12个定制的直流电机驱动,每个电机都减速以提供高扭矩。机器人可以向前、横向和向后行走,并以每秒1.6米的最高速度小跑。它也可以原地转弯。其他步态包括爬行和踱步。在一个广受欢迎的YouTube视频中,Spot在流行歌曲Uptown Funk的伴奏下翩翩起舞,展示了它奇特的步法。
8 k5 P' q1 q9 O9 |( A+ x: l& `( l' b* N2 f
9 s+ N; e' C+ I, \! H I
, f4 }& R9 `# U- q& ^# d+ i
' R$ W. R/ E0 l4 k4 ?
W& s* n% {5 z2 _* }0 q6 R- X0 A- K" wRobot Blood
; Y$ E. J; x- {- lAtlas由一个由28个执行器组成的液压系统提供动力。这些执行器基本上是充满高压液体的气缸,能够以很大的力驱动活塞。它们的高性能部分是由于定制伺服阀,比波士顿动力公司在早期设计中使用的航空航天模型要小得多、轻得多。虽然从外面看不到,但图集的内部充满了这些液压执行器以及连接它们的流体管路。当其中一条管线破裂时,Atlas将液压油排出,而液压油恰好是红色的。
; t" m/ D2 e4 d t
1 [9 }' b) m% `' f# u* z( }4 b3 S
' O: S4 ?0 q3 l2 r2 l' W
+ h# P7 @7 N$ N) h
3 E, S$ X3 N8 Z5 n; ^/ Q% [1 W
Next Generation7 L3 n9 R2 v0 T9 A8 x% l
当前版本的Atlas是对原模型的彻底升级,该模型是为2015年DARPA机器人挑战赛而构建的。最新的机器人更轻更灵活。波士顿动力公司(Boston Dynamics)使用工业级3D打印机制造关键的结构部件,使机器人的强度与重量之比高于早期的设计。下一代Atlas也可以做一些前人做不到的事情:它可以在跌倒后站起来。
1 [1 o, f+ h/ \8 S; ^6 N/ g+ j j( j# J; z2 d" Y; G
) q( ^# j% D( P( H/ Q5 O$ ~- e
7 B( \# V+ v; ^& g) T; M
, p' Y* @# v/ e6 ?0 e2 d3 y3 \4 B. \
Walk This Way
2 j) l) i9 Y; m' ~为了控制Atlas,操作员通过手动控制器提供一般的转向,而机器人则使用其立体摄像机和激光雷达来适应环境的变化。Atlas还可以自主地执行某些任务。例如,如果您将特殊的条形码类型标签添加到纸板箱中,Atlas可以将其拾取并堆叠起来,或将其放置在书架上。
5 u D7 t) W1 L$ F( S( b F; U; Q
' s9 D2 @9 p+ F" _/ Q6 k9 G: Z# r8 V, g, ~
+ h: |0 e) J+ f) z4 G
$ q& f. V3 v8 W4 _6 t6 M0 P QBiologically Inspired
1 K9 U( N' M" s. b2 q8 JAtlas的控制软件并没有明确告诉机器人如何移动关节,而是采用了机器人身体底层物理以及如何与环境交互的数学模型。Atlas依靠它的全身来平衡和移动。当跳过障碍物或做杂技特技时,机器人不仅用腿,而且用上身,像运动员一样摆动手臂来推动自己。' s: S# {5 S. X2 r' S
- g& X3 f" D. M0 m+ e: O8 ]
; c5 z" @% |7 {本文章来自2019年12月打印版By Leaps and Bounds。8 l1 w8 j1 b+ q7 [" O$ S2 p2 L8 p
+ F' a/ m! |! b _$ u
8 a% U* h% G ~
 - A- q! n; ]8 j) l
+ K" I: a( r l! G0 c点击& Q! F* V2 J9 m& i) T( m
阅读原文
9 S+ l5 I: E, U7 K: C" t6 j& H5 s了解更多详情# m; e1 v" W* O5 T$ C" {* t ~
3 S8 y4 }* S$ ]4 S! J
6 a: l7 f3 }' W) v3 o. Q2 f* g
c% [: W3 Q* I5 U. _) y# g, [, j来源:http://mp.weixin.qq.com/s?src=11×tamp=1577091605&ver=2051&signature=b5fRsfkWYDpkMUi8X3mXgAjhf9bgARVFl9gFhX2tF1XBZYtErOnfeNBnilQUw9dxeQ26bgtc*-ho8-k*F1u0a0qG2CIXCByleKrO3S1MX85L4gCsetGLLBy7ZcmOh0DF&new=1
7 \+ g3 Z) G* b3 x1 g& D6 f, R免责声明:如果侵犯了您的权益,请联系站长,我们会及时删除侵权内容,谢谢合作! |  |手机版|小黑屋|梦想之都-俊月星空
( 粤ICP备18056059号 )|网站地图


 发表于 2019-12-23 18:03:20

